


« Le traitement en transit » peut ressembler à un mot à la mode, mais dans le monde de l’automatisation en temps réel, il s’agit d’une fonctionnalité unique d’EtherCAT. Grâce à sa conception astucieuse, EtherCAT traite les données avec un délai minimal — idéal pour les applications rapides et de haute précision. Examinons de plus près ce qu’est EtherCAT, comment il fonctionne, où il est utilisé, et comment intégrer vos mesures EtherCAT à une chaîne d’acquisition DEWETRON.
Qu’est-ce qu’EtherCAT ?
EtherCAT signifie Ethernet for Control Automation Technology et désigne un bus de terrain basé sur Ethernet, spécialement développé pour une communication performante en temps réel dans les systèmes d’automatisation et de commande. Comme son nom l’indique, EtherCAT est un protocole Ethernet industriel optimisé, conçu pour répondre aux exigences strictes de temporisation et de synchronisation des applications industrielles modernes.
EtherCAT a été développé par Beckhoff Automation et présenté pour la première fois en 2003, avec une normalisation officielle en 2007. Le protocole est normalisé selon la norme IEC 61158 – Industrial communication networks – Fieldbus specifications, et défini plus précisément dans IEC 61784 – Industrial networks – Profiles.
Contrairement aux protocoles Ethernet traditionnels, qui souffrent généralement de latence et de gigue de communication, EtherCAT a été conçu dès l’origine pour des performances temps réel. Son principe de fonctionnement unique minimise les délais et réduit la gigue de communication, ce qui le rend particulièrement adapté aux communications industrielles critiques en temps.
Comment fonctionne EtherCAT ?
La communication Ethernet traditionnelle suit une approche stop-and-store. Chaque appareil du réseau reçoit le paquet de données complet, le traite pour vérifier si les données lui sont destinées, puis répond ou relaie le paquet. Ce traitement séquentiel introduit une latence à chaque appareil de la chaîne.
À l’inverse, EtherCAT utilise une approche de traitement en transit. Au lieu de s’arrêter à chaque nœud, une seule trame EtherCAT traverse tous les appareils successivement. Au passage de la trame, chaque appareil lit les données qui le concernent et insère directement de nouvelles informations dans la trame — sans introduire de délai. Ce procédé minimise la latence pendant que la trame continue de circuler dans le réseau sans arrêt.
Malgré cette différence fondamentale dans la communication des données, EtherCAT utilise des câbles Ethernet standard, ce qui permet une mise en œuvre simple dans les infrastructures existantes.
En bref : Ethernet, c’est comme un camion de livraison qui s’arrête à chaque maison pour déposer ou récupérer un colis. EtherCAT, c’est comme un tapis roulant qui passe devant toutes les maisons — chacun prend ou ajoute son colis sans arrêter le tapis.
Quels sont les avantages d’EtherCAT ?
EtherCAT offre un certain nombre d’avantages puissants qui en font une solution idéale pour l’automatisation industrielle moderne et les applications de mesure. Son architecture est non seulement rapide et fiable, mais aussi hautement évolutive et économique.
Hautes performances
EtherCAT offre une grande vitesse et une excellente précision temporelle, ce qui le rend parfaitement adapté aux applications temps réel exigeantes :
- Vitesses de communication ultra-rapides avec des temps de mise à jour des données (ou temps de cycle) < 100 µs.
- Gigue de communication exceptionnellement faible < 1 µs pour une synchronisation précise.
Topologie réseau flexible
Contrairement à de nombreux autres protocoles industriels, EtherCAT offre une grande flexibilité dans la structure du réseau :
- Prend en charge plusieurs topologies, notamment linéaire, arborescente, en anneau, en étoile, et bien plus encore.
- Aucun besoin de commutateurs ou de concentrateurs externes, ce qui réduit les coûts matériels.
- Hautement évolutif, permettant de connecter jusqu’à 65 535 appareils à un seul réseau.
Fonctions de fiabilité robustes
EtherCAT intègre des mécanismes de diagnostic pour garantir une communication fiable et sécurisée :
- Les diagnostics intégrés permettent de détecter rapidement les ruptures de câble, les problèmes de connexion ou les défaillances d’appareil.
- La détection d’erreurs binaires pendant la transmission des données améliore la tolérance aux pannes et la stabilité du système.
Mise en œuvre économique
Un autre avantage d’EtherCAT est sa capacité à offrir des performances haut de gamme en utilisant des câbles et des contrôleurs Ethernet standard. Cela en fait une solution économique pour la communication industrielle en temps réel, sans recourir à du matériel spécialisé.
Où EtherCAT est-il utilisé ?
Grâce à ses performances temps réel, sa flexibilité et sa précision, EtherCAT est utilisé dans de nombreux secteurs. Il est particulièrement précieux dans les applications où un timing déterministe et une synchronisation stricte sont essentiels :
Automatisation industrielle
EtherCAT permet la coordination fluide des moteurs, capteurs et contrôleurs, ce qui le rend idéal pour les lignes d’assemblage à grande vitesse et les systèmes de convoyage.
Bancs d’essai
Dans les environnements de banc d’essai, EtherCAT garantit l’acquisition synchronisée de données à haute vitesse provenant de plusieurs capteurs en temps réel. Cela est essentiel pour des essais précis dans les domaines automobile, aérospatial et les bancs de développement industriels. Sur les architectures multi-appareils, ce besoin rejoint celui de la synchronisation des systèmes de mesure.
Fabrication
Un contrôle précis des mouvements et du timing est essentiel dans divers procédés de fabrication (par exemple fabrication de semi-conducteurs, travail des métaux, production électronique, etc.), où EtherCAT assure la synchronisation exacte des mouvements complexes des machines.
Énergie et systèmes électriques
EtherCAT est de plus en plus utilisé dans les applications d’énergie renouvelable telles que les éoliennes et les centrales solaires afin d’assurer la surveillance, la commande et le diagnostic synchronisés de systèmes distribués — même sur de longues distances.
Robotique
En robotique, EtherCAT joue un rôle central en permettant une communication temps réel entre plusieurs variateurs servo, capteurs et contrôleurs. Il garantit des réponses rapides et déterministes, permettant aux robots de se déplacer avec une grande précision et en toute sécurité — même dans des environnements dynamiques ou à grande vitesse.
Comme on le voit, EtherCAT peut être mis en œuvre dans d’innombrables systèmes dans des secteurs variés. Les exemples suivants illustrent la polyvalence et la fiabilité d’EtherCAT dans des environnements réels, allant de la robotique médicale de précision aux essais industriels haute performance.
- Systèmes de commande de robot pour chirurgie de la colonne vertébrale
- Équipements d’essai de fin de ligne automobile
- Robots de manutention de wafers en semi-conducteurs
- Machines d’emballage à grande vitesse
- Systèmes de commande de presses d’impression
- Bancs d’essai pour éoliennes
- Systèmes de commande de simulateurs de vol
- Systèmes DAQ de recherche
- Surveillance du réseau électrique
- …
Pour plus de détails sur les mises en œuvre pratiques, consultez le site officiel d’EtherCAT. Il propose une vaste collection de plus de 100 exemples d’application.
Comment utiliser EtherCAT avec les appareils DEWETRON ?
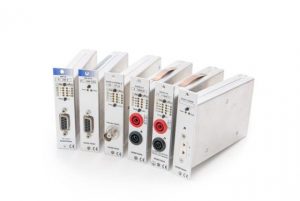
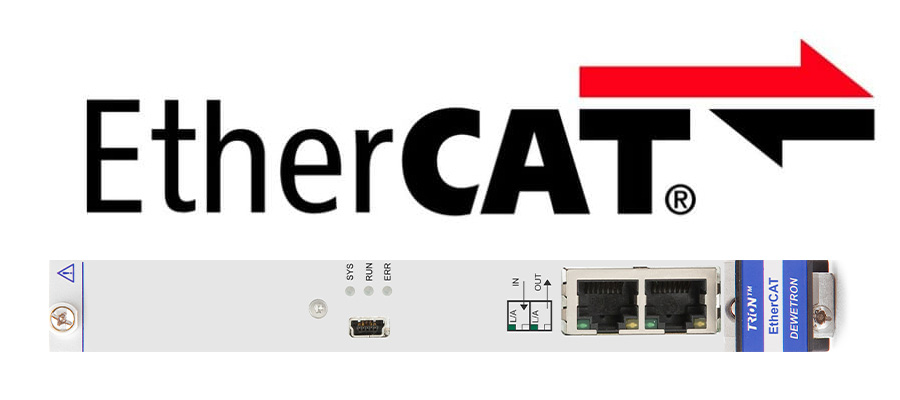
En tant que membre officiel de l’EtherCAT Technology Group (ETG), DEWETRON propose une option d’intégration EtherCAT robuste et flexible pour les applications de mesure avancées. Notre solution dédiée — le TRION-EtherCAT-1-SLAVE — permet d’intégrer sans difficulté les appareils de mesure DEWETRON dans des environnements d’automatisation ou d’essais existants basés sur EtherCAT.
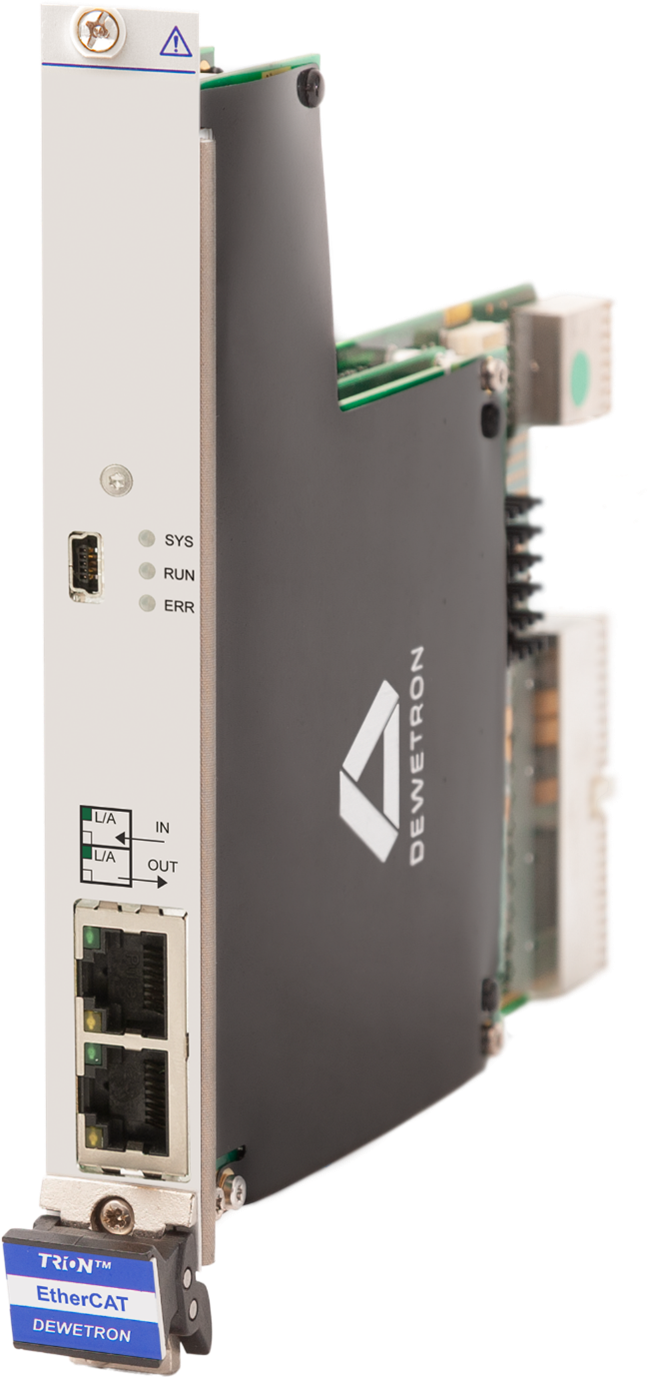
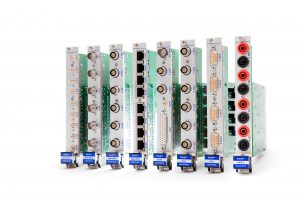
Fig. 1 : Solution modulaire TRION-EtherCAT-1-SLAVE de DEWETRON
Avec le module TRION-EtherCAT-1-SLAVE, les appareils DEWETRON peuvent agir comme esclaves EtherCAT et fournir des données de mesure haute précision à un système hôte en temps réel. Chaque appareil DEWETRON compatible EtherCAT est équipé d’un connecteur d’entrée et d’un connecteur de sortie, formant un réseau EtherCAT en chaîne. Parmi les autres caractéristiques clés de l’implémentation EtherCAT de DEWETRON :
- Génération automatique du fichier ESI en fonction de la configuration des voies de sortie
- Transfert jusqu’à 100 voies de mesure via EtherCAT
- Taux de mise à jour des données de mesure sortantes de 500 S/s en typique, des cadences supérieures étant possibles selon la configuration d’OXYGEN
- Délai E/S typique de 200 ms (500 ms sur les versions antérieures à OXYGEN 7.0)
- Prise en charge du transfert d’horodatage absolu pour permettre une post-synchronisation
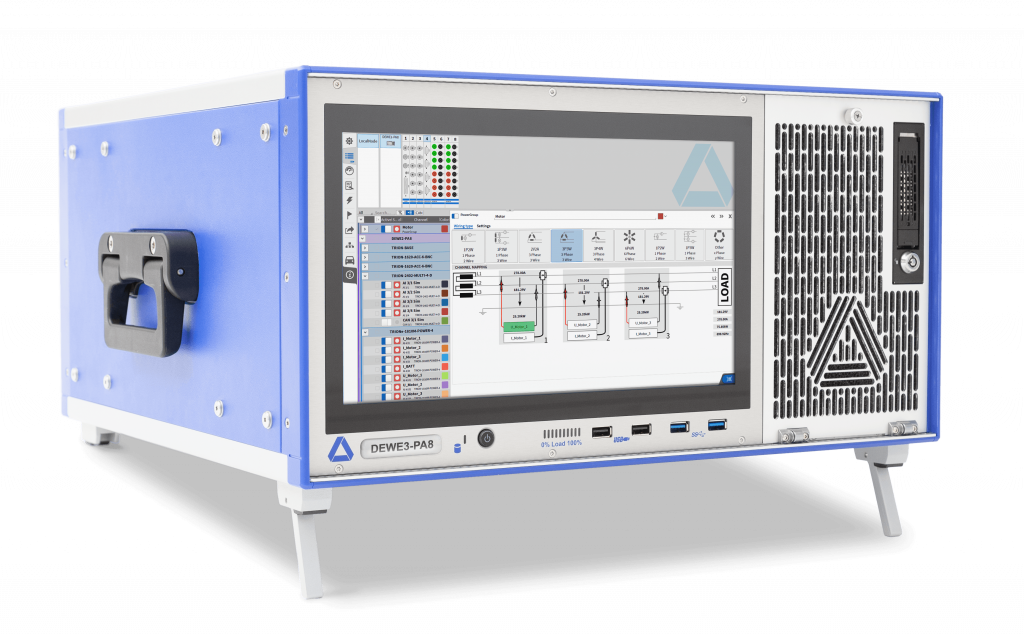
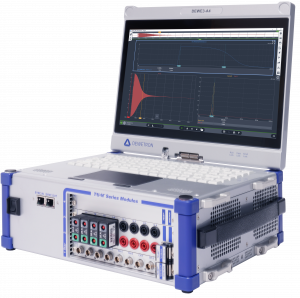
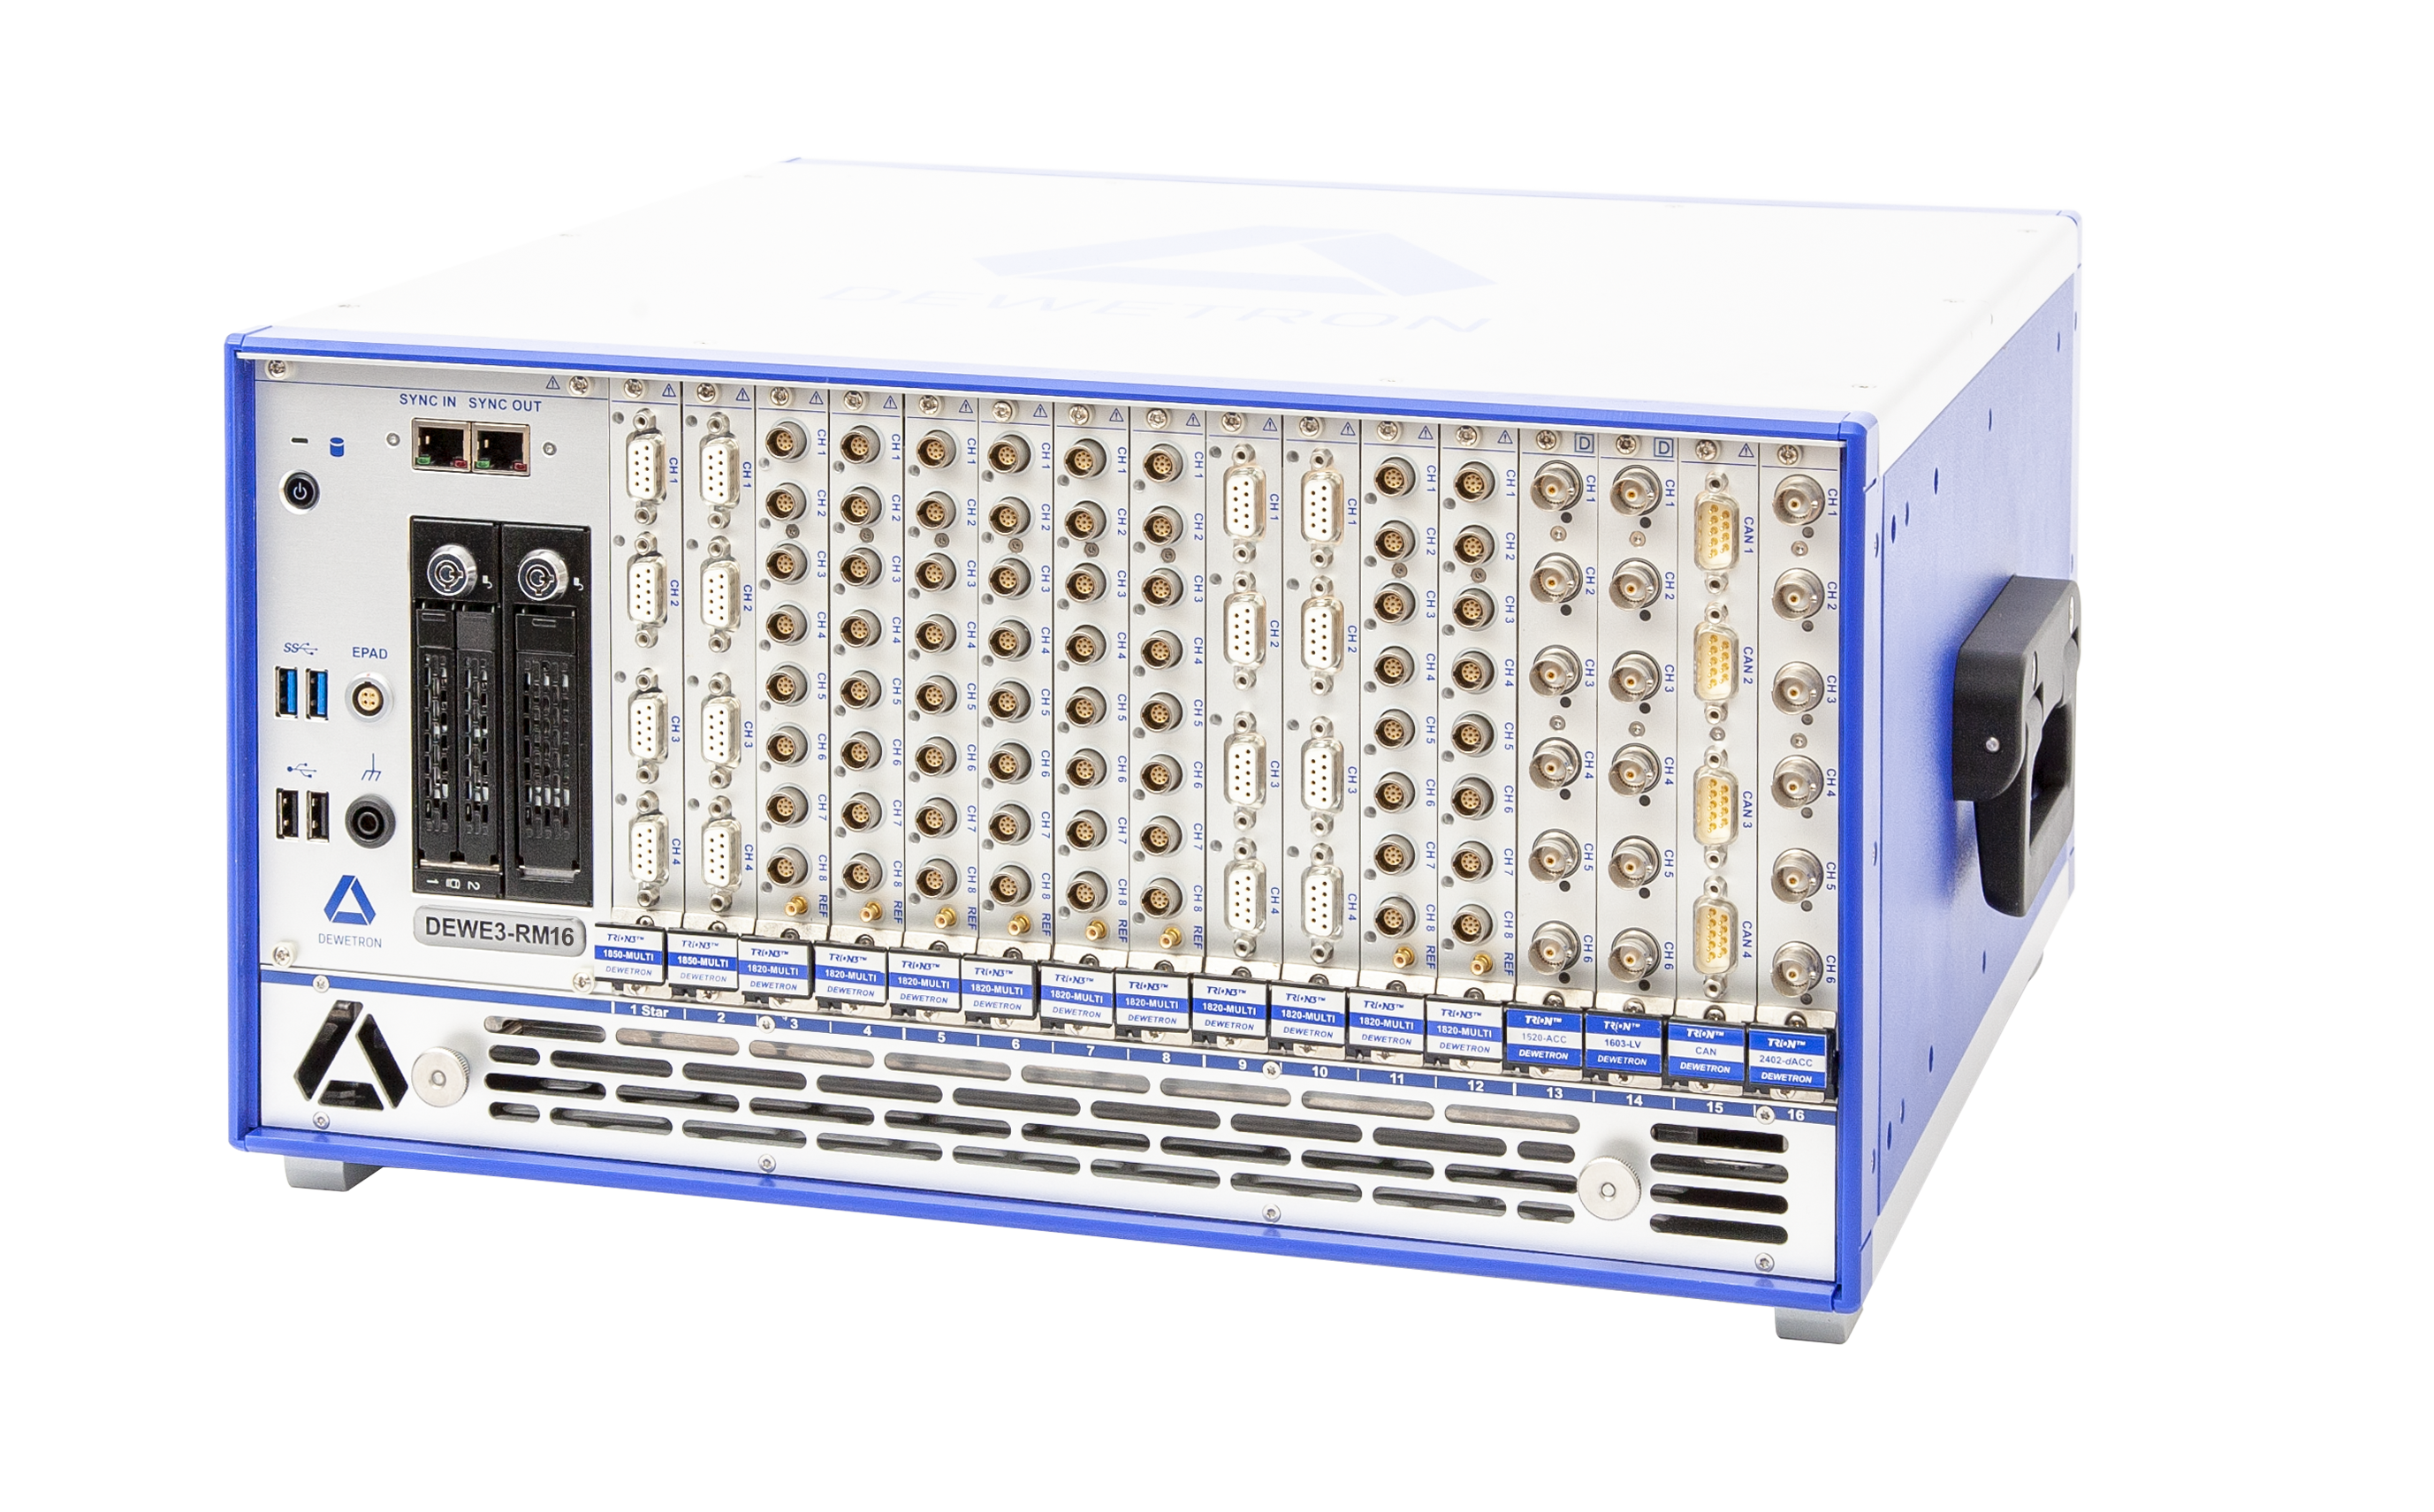
Point de vigilance — la compatibilité châssis : le TRION-EtherCAT-1-SLAVE s’installe dans les châssis des séries DEWE2 et DEWE3 (DEWE3-PA8, DEWE3-RMx, DEWE3-A4/A4L et DEWE3-M4 notamment), mais il n’est pas compatible avec les front-ends TRIONet. Le choix du châssis conditionne donc la faisabilité d’une sortie EtherCAT : c’est le premier point à valider lorsque l’on conçoit un banc destiné à alimenter un maître EtherCAT.
Dans la gamme TRION / TRION3, la sortie EtherCAT côtoie les autres interfaces de bus de terrain — CAN FD, ARINC 429 et MIL-STD-1553 — ainsi que les modules numériques, timing et bus, ce qui permet de traiter dans un même châssis les voies analogiques, les bus véhicule et la diffusion temps réel vers l’automate.
La configuration du module esclave EtherCAT — à la fois sur le matériel et dans OXYGEN, le logiciel d’acquisition de données de DEWETRON — suit un processus bien défini. Pour des instructions pas à pas, consultez notre EtherCAT Slave Configuration Manual, qui fournit tous les téléchargements nécessaires, les exigences système et les instructions de configuration pour garantir une intégration fluide. Côté logiciel, EtherCAT complète les autres passerelles industrielles d’OXYGEN, dont le support OPC UA et les calculs en temps réel.
En résumé
EtherCAT est un bus de terrain haute performance développé à l’origine par Beckhoff Automation. Grâce à son approche unique de « traitement en transit », il atteint des temps de cycle inférieurs à 100 µs et une gigue de communication inférieure à 1 µs. Cela permet une communication temps réel précise sur les réseaux, faisant d’EtherCAT une solution idéale pour les systèmes d’automatisation, les bancs d’essai et de mesure, ainsi que de nombreuses autres applications industrielles. Avec le module TRION-EtherCAT-1-SLAVE de DEWETRON, vous pouvez intégrer sans difficulté vos mesures EtherCAT à une infrastructure existante — à condition de retenir un châssis DEWE2 ou DEWE3, seuls compatibles avec ce module.
Ces solutions chez Dewetron Services
Vous souhaitez intégrer EtherCAT à votre chaîne de mesure ? Découvrez nos solutions DEWETRON :
- Modules TRION / TRION3 – Numériques, Timing & Bus (dont le TRION-EtherCAT-1-SLAVE)
- DEWE3-A4 – Système d’acquisition de données tout-en-un portable
- OXYGEN – Logiciel de mesure et d’analyse de données
Notre équipe vous accompagne dans le choix et la configuration de votre système d’acquisition : contactez-nous.