


Sur un essai ADAS, le verdict tient souvent à quelques dizaines de millisecondes : l’instant précis où le véhicule prévient son conducteur. Un pictogramme qui s’allume au combiné d’instruments, un bip d’alerte de franchissement de ligne, un témoin qui passe de l’orange au rouge — ce sont ces événements-là qu’il faut dater pour évaluer une fonction d’aide à la conduite. Encore faut-il les mesurer autrement qu’en repassant la vidéo de bord image par image.
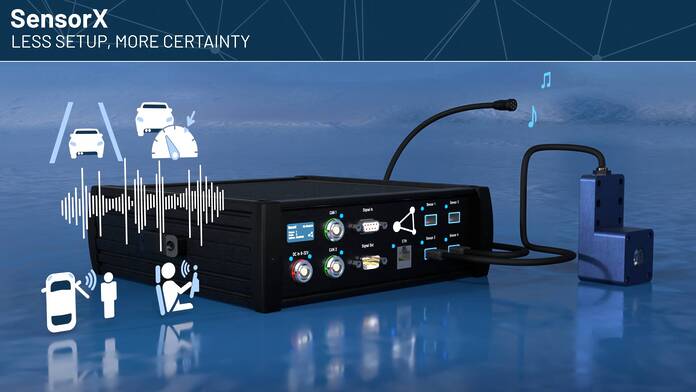
C’est tout l’objet d’un détecteur audiovisuel embarqué : transformer une alerte destinée à l’œil et à l’oreille du conducteur en un signal numérique horodaté, exploitable au même titre qu’une voie de mesure. Le détecteur audiovisuel SensorX, conçu par GeneSys et distribué en France par DEWETRON Services, est bâti pour cet usage précis : la validation ADAS objective et répétable.
Le maillon faible des essais ADAS : l’alerte conducteur
Les campagnes de validation ADAS — freinage d’urgence automatique (AEB), alerte de collision frontale (FCW), régulateur de vitesse adaptatif (ACC), maintien et alerte de franchissement de voie (LKA, LDW) — reposent sur une question simple : le véhicule a-t-il averti son conducteur, et à quel instant ?
C’est pourtant la partie la moins instrumentée de l’essai. La dynamique du véhicule est mesurée finement par une centrale inertielle GNSS, les bus embarqués sont enregistrés en continu, mais l’alerte, elle, reste le plus souvent constatée après coup, par relecture vidéo. Trois conséquences : un dépouillement long, un résultat qui dépend de l’opérateur, et une répétabilité difficile à démontrer face à un protocole Euro NCAP ou NHTSA.
Ce que fait un détecteur audiovisuel embarqué
Le principe consiste à placer dans l’habitacle des capteurs qui regardent et écoutent à la place de l’opérateur, avec une chaîne de traitement temps réel derrière eux.
- Une caméra industrielle observe le combiné d’instruments et détecte les changements de forme et de couleur des pictogrammes. Le traitement d’image s’effectue à une cadence d’au moins 100 Hz, portée à 300 Hz en option, avec autofocus, obturateur global et une définition de 1 400 × 1 080 pixels.
- Un microphone reconnaît les motifs sonores : sons purs, sons multifréquences, séquences d’avertissement. Omnidirectionnel, il couvre 70 Hz à 18 000 Hz avec une sensibilité de −16 dB FS/Pa, et son traitement présente une latence inférieure à 15 ms.
- Une unité de calcul fusionne les deux flux et restitue le résultat sous forme de front numérique, de trame CAN ou de message LAN. La latence de donnée annoncée est de 30 ms, dont 10 ms de latence de calcul, pour une cadence de sortie de 100 ou 200 Hz — 1 kHz en option.
La différence avec une simple caméra de bord tient en une phrase : on ne produit pas une image à dépouiller, on produit un événement daté.
Quand une alerte devient une voie de mesure
Le front numérique et la trame CAN sont ce qui rend le dispositif réellement utile en essai. L’alerte rejoint le même référentiel de temps que la vitesse, la distance à l’obstacle, la pression de frein ou la position GNSS, dans le système d’acquisition qui enregistre la campagne. Le calcul d’un temps de réaction ou de la distance parcourue entre l’alerte et l’action ne demande alors plus aucun recalage manuel.
Côté logiciel, entrées tout ou rien et trames CAN sont enregistrées et synchronisées dans OXYGEN, avec les modules numériques, timing et bus TRION3 pour les acquérir. La démarche est celle que nous décrivions déjà à propos de la mesure de distance de freinage et, plus largement, de l’acquisition de données pour la sécurité automobile : tout ramener sur une base de temps unique.
Combiner les critères plutôt que les cumuler
Une alerte réelle est rarement un événement isolé. Le système permet de définir jusqu’à 8 motifs, couleurs et plages de recherche colorimétrique, et jusqu’à 100 sons, puis de les combiner par des liaisons logiques ET/OU. L’alarme n’est déclenchée que si les critères retenus sont simultanément réunis — par exemple un triangle d’avertissement reconnu à la fois par sa forme et par sa couleur rouge. Le tri qu’on faisait après coup, sur tableur, se fait ainsi à la source.
L’apprentissage des symboles s’effectue à partir d’images de synthèse ou d’images vives de la caméra. Un prétraitement compense les mouvements liés à la caméra — vibrations, léger déplacement du support — en adaptant dynamiquement la zone de recherche, ce qui maintient la détection stable sur route dégradée. En configuration de base, avec une caméra et un microphone, la licence logicielle couvre un symbole assorti de trois états et deux signaux acoustiques ; les extensions élargissent ce périmètre.
Mesurer les latences internes au véhicule
Une option va plus loin que la détection : la mesure du délai entre le signal CAN émis par le calculateur et l’apparition effective du pictogramme au combiné, ou l’émission du son. C’est une grandeur difficile à obtenir autrement, et directement utile pour caractériser les temps de communication et le retard d’affichage d’un véhicule.
Une seconde option détecte la direction du regard par le suivi de l’inclinaison et de la rotation de la tête, pour analyser le comportement du conducteur pendant l’essai.
Le périmètre d’essai couvert
Au-delà de l’AEB, du FCW, de l’ACC, du LKA et du LDW, les fonctions concernées comprennent la détection d’angle mort (BSD), l’alerte de trafic transversal arrière (RCTA), la reconnaissance des panneaux de signalisation (TSR) et l’aide au stationnement. Le dispositif s’inscrit dans les évaluations Euro NCAP et NHTSA, et sert également aux essais de véhicules autonomes ainsi qu’aux fonctions de sécurité s’appuyant sur des capteurs connectés et le V2X. Ces essais relèvent du domaine de la mesure dynamique de véhicule et, pour la partie habitacle, de la mesure en intérieur de véhicule.
Intégration dans un véhicule d’essai
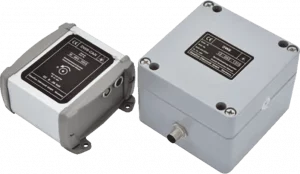
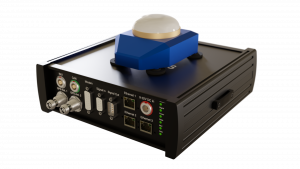
L’unité de base accepte quatre ports capteurs — jusqu’à quatre caméras et un microphone —, deux interfaces CAN 2.0B 1 Mbit/s ou CAN FD, une liaison Ethernet 1 Gbit/s avec synchronisation gPTP en option, quatre entrées analogiques ±24 V en 16 bits et quatre sorties analogiques. Elle s’alimente en 9 à 32 V continu, pèse 2,6 kg pour 225 × 235 × 75 mm, fonctionne de −10 à +50 °C, et son boîtier à refroidissement passif est classé IP50. La configuration passe par une interface web embarquée : aucun logiciel à installer sur le PC d’essai.
En pratique, le détecteur travaille rarement seul. Associé à une centrale inertielle GNSS ADMA-G Pro+, ADMA-Slim ou ADMA-Micro pour la référence de trajectoire, et au module MeasureX côté acquisition d’essai, il complète un poste de mesure destiné au secteur automobile. Le post-traitement s’appuie sur ADMA-PP. L’ensemble de la gamme est présenté sur la page GeneSys, partenaire de DEWETRON Services depuis 2021.
Voir le système en fonctionnement
GeneSys a mis en ligne une présentation vidéo du SensorX : SensorX – Audio-Visual Detection for ADAS Validation (en anglais, sur la chaîne YouTube du fabricant). Les caractéristiques détaillées, les photos et la fiche technique PDF sont regroupées sur la fiche produit SensorX ; la démarche complète est décrite sur notre page détecteur audiovisuel embarqué pour test ADAS.
Ces solutions chez Dewetron Services
- SensorX — Détecteur audiovisuel embarqué pour test ADAS : détection des alertes visuelles et sonores dans l’habitacle.
- ADMA-G Pro+ — Centrale inertielle GNSS : la référence de position et de dynamique qui accompagne l’essai.
- DEWE3-A8/A12 — Système d’acquisition tout-en-un : l’enregistrement synchronisé de l’ensemble des voies.
Vous préparez une campagne de validation ADAS et cherchez à fiabiliser la détection des alertes conducteur ? Contactez DEWETRON Services : nos ingénieurs vous aident à dimensionner la chaîne de mesure et à choisir les options utiles à votre protocole.